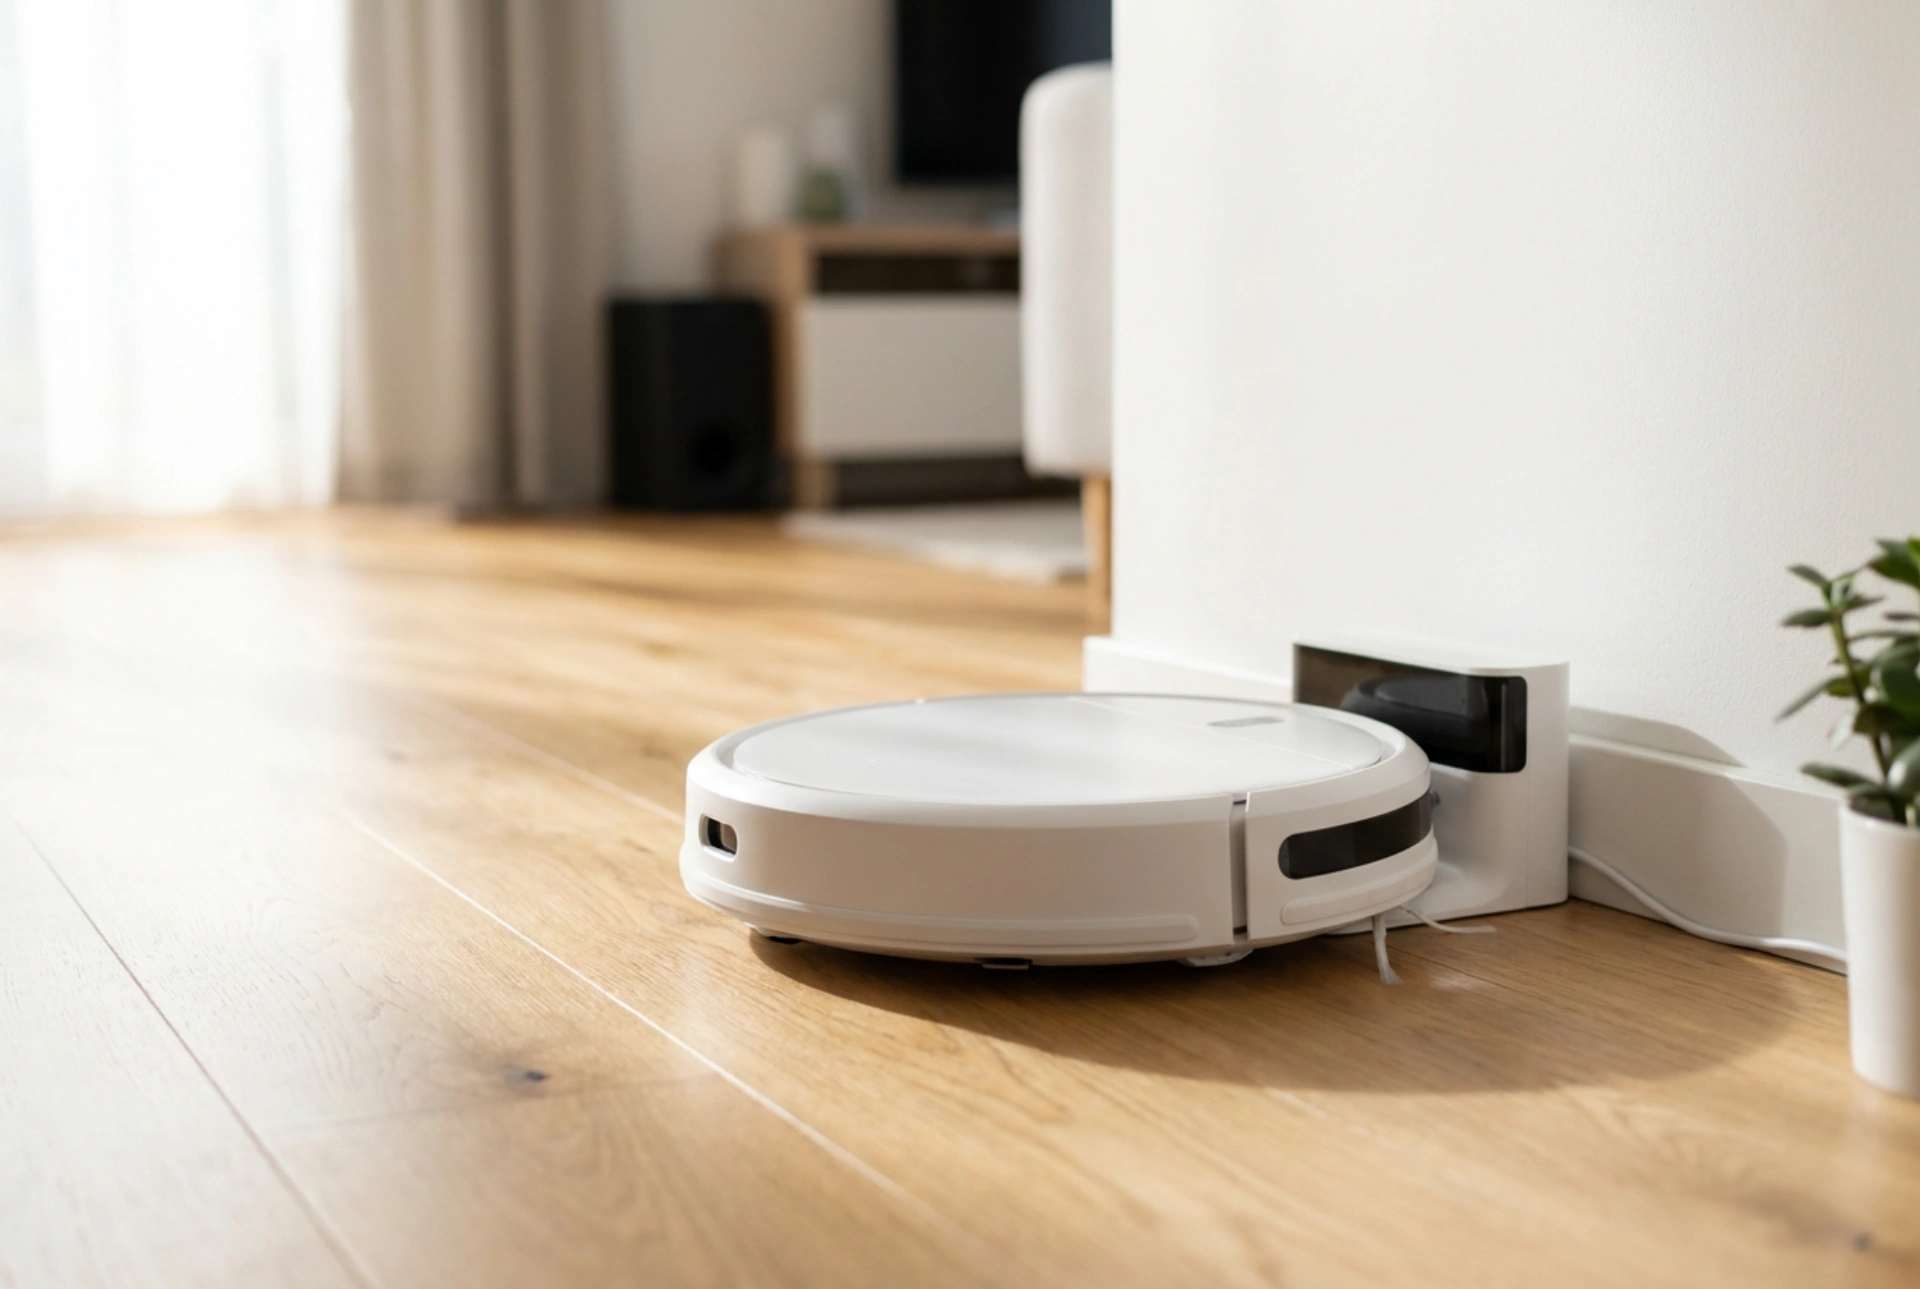


Pravilno pozicioniranje bazne stanice ključno je za nesmetan rad i automatsko punjenje robotskog usisavača. Sustavi navigacije oslanjaju se na neometan prijenos signala i fizičku prohodnost kako bi uređaj točno locirao svoju bazu nakon završetka ciklusa čišćenja.
Fizička prohodnost i geometrija slobodnog prostora
Većina modernih robotskih usisavača koristi kombinaciju infracrvenih senzora, laserskih sustava i optičkih kamera za lociranje svoje stanice za punjenje. Da bi ovi senzori ispravno funkcionirali, baza mora biti postavljena na mjesto koje nudi jasan vidokrug. Pravilo geometrije prostora nalaže da osigurate minimalno 0,5 metara slobodnog prostora s lijeve i desne strane baze, te najmanje 1,5 metara slobodnog prostora ispred same stanice. Kada robot završi s radom, on počinje emitirati i primati signale za navođenje. Ako su u neposrednoj blizini baze prisutni komadi namještaja, zidovi ili ukrasni predmeti, signali se odbijaju pod nepravilnim kutovima, što zbunjuje navigacijski algoritam i sprječava precizno pristajanje.
Svojstva podloge i sprječavanje proklizavanja
Fizika pristajanja robota na bazu uključuje prijenos težine i trenje. Bazna stanica mora biti postavljena na potpuno ravnu i tvrdu podlogu, poput parketa, laminata ili keramičkih pločica. Postavljanje baze na debele tepihe stvara nestabilnost jer se stanica naginje pod težinom robota koji se pokušava popeti na kontakte za punjenje. Kada se robot približava bazi, on primjenjuje silu potiska. Ako podloga ne pruža dovoljno trenja, baza će se pomaknuti ili rotirati pod kutom, što će prekinuti proces punjenja. Za rješavanje ovog problema preporučuje se korištenje protukliznih podloga ili dvostrano ljepljive trake visoke čvrstoće kako bi se osiguralo da baza ostane nepomična tijekom mehaničkog kontakta.
Upravljanje svjetlošću i eliminacija refleksije
Infracrvene zrake, koje baza koristi kao svjetionik za navođenje robota, podložne su interferenciji iz vanjskih izvora svjetlosti. Direktna sunčeva svjetlost koja pada na baznu stanicu može nadvladati slabije infracrvene signale koje emitira odašiljač baze, uzrokujući da robot postane privremeno nesposoban za navigaciju u blizini punjača. Također, sjajne i reflektirajuće površine, poput velikih ogledala, staklenih vrata ili visokosjajnih pločica u blizini baze, mogu reflektirati signale i stvoriti prividne, lažne lokacije baze. Idealno mjesto za bazu je u umjereno osvijetljenom dijelu prostorije, dalje od prozora i izravnog sunčevog zračenja.
Organizacija kabela i čistoća senzora
Sustavno upravljanje električnim kabelima sprječava fizičke prepreke koje mogu poremetiti povratak robota. Višak kabela za napajanje baze mora biti uredno namotan i osiguran iza same stanice ili unutar njezinog kućišta. Labavi kabeli na podu mogu se zapetljati u bočne četke robota, što dovodi do blokade motora prije nego što usisavač uopće stigne do kontakata. Osim toga, redovito održavanje uključuje čišćenje optičkih senzora na robotu i prozirnog prozorčića na bazi pomoću suhe krpe od mikrovlakana. Akumulacija sitne prašine djeluje kao fizički filter koji prigušuje signal i smanjuje domet komunikacije između uređaja.
Fiksiranje mape i stabilnost sustava
Kada robotski usisavač prvi put mapira vaš dom, on registrira fiksne koordinate bazne stanice u odnosu na zidove i veće komade namještaja. Pomicanje baze za samo nekoliko centimetara nakon što je mapa kreirana može potpuno dezorijentirati uređaj. Ako morate premjestiti bazu na novu lokaciju, preporučuje se pokretanje novog procesa mapiranja prostora. Stabilnost koordinatnog sustava osigurava da robot koristi optimiziranu putanju za povratak, minimizirajući potrošnju baterije tijekom traženja punjača.